QGroundControl et FreeFlight 6 : un nouveau HOWTO pour l’ANAFI

QGroundControl et FreeFlight 6 : un nouveau HOWTO pour l’ANAFI

Pour la photogrammétrie, l'ANAFI reste une machine particulièrement intéressante : compacte, légère, simple à mettre en œuvre et dotée d’un capteur photo parfaitement adapté à cet usage. Lors de mes missions, j'utilise QGroundControl pour préparer précisément les plans de vol. Le problème est que QGroundControl et FreeFlight 6 ne travaillent pas avec le même format de fichier. Après avoir développé un petit convertisseur Python (qgc-to-ff6.py) il y a quelques mois, j'avais envie de documenter l'ensemble du workflow, mais aussi la partie technique qui concerne le capteur photo de l'ANAFI. Le tutoriel PDF, en…suite... →
Plan de vol et photogrammétrie avec ANAFI + QGC

Plan de vol et photogrammétrie avec ANAFI + QGC

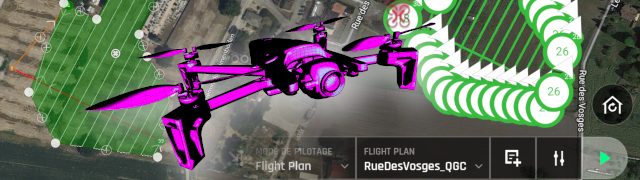
Préparer un plan de vol en drone consiste à définir la trajectoire, l'altitude et la vitesse de l'appareil, ainsi que les spécifications de capture d'images, mais c'est aussi prendre en compte toutes les exigences liées à la météo et au terrain (lumière, végétation) afin d'anticiper au mieux les aléas et répondre plus précisément aux objectifs de la mission. [ exemple de plan de vol avec l’emplacement des prises de vues photographiques ] Le plan de vol peut être créé soit sur le terrain à l'aide d'une application mobile, soit à partir d'un logiciel…suite... →
Réduire les écarts grâce aux points de contrôle (GCP)

Réduire les écarts grâce aux points de contrôle (GCP)

En photogrammétrie, les points de contrôle (en anglais GCP - Ground Control Points) sont utilisés pour orienter et rectifier les images afin de minimiser les erreurs pendant le calcul des orthophotos ou des modèles 3D. Ce sont des éléments placés au sol, facilement identifiables sur une photographie et dont on connaît les coordonnées précises en X, Y, Z. [ borne OGE orange placée au sol pour l'orthophotographie du terrain ] Pour les besoins de la photographie aérienne, les repères doivent se distinguer des autres éléments et être visibles à plusieurs dizaines de mètres…suite... →
Analyser son plan de vol avec P4D_MissionAnalyser

Analyser son plan de vol avec P4D_MissionAnalyser

Pix4Dcapture est une application Android/iOS qui permet de planifier un vol automatique en drone, dans le but de produire des orthophotos géo-référencées, très utiles en cartographie. En revanche, il n'est pas très bavard sur les caractéristiques propres au plan de vol qu'il met pourtant en œuvre. [ exemple de plan de vol réalisé sous Pix4Dcapture ] Pour remédier à cela, voici un script Bash nommé P4D_MissionAnalyser.sh. Il permet d'analyser les fichiers details.pix4dcapture-mission (format JSON) afin d'extraire des données telles que la date de la mission, la durée de vol, le nombre de photos,…suite... →